- 홈
- 학과안내
- 연구실소개
- 시스템 제어 및 모빌리티 연구실
학과안내
시스템 제어 및 모빌리티 연구실
□ 연구실명
시스템 제어 및 모빌리티 연구실
□ 지도교수
오상영 교수
□ 주요 연구분야
- 비선형 시스템 해석 및 제어
- 시스템 안정도 해석 및 피드백 제어
- 강인제어 및 최적제어
- 동적 시스템 모델링 및 제어
- 무인이동체 및 드론 시스템 제어
- 스마트모빌리티 시스템 제어 및 응용
□ 연구실 소개
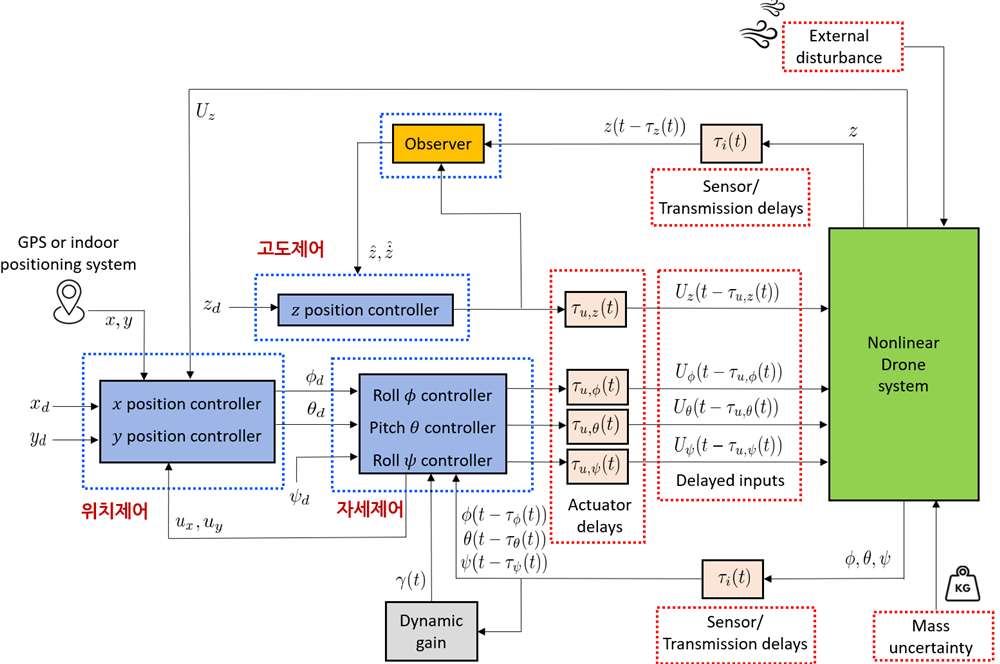
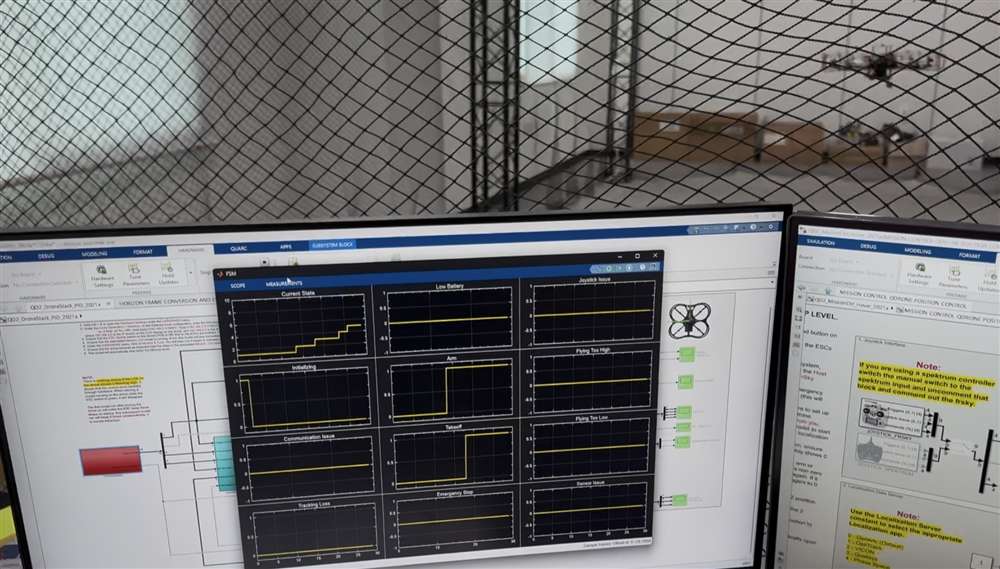
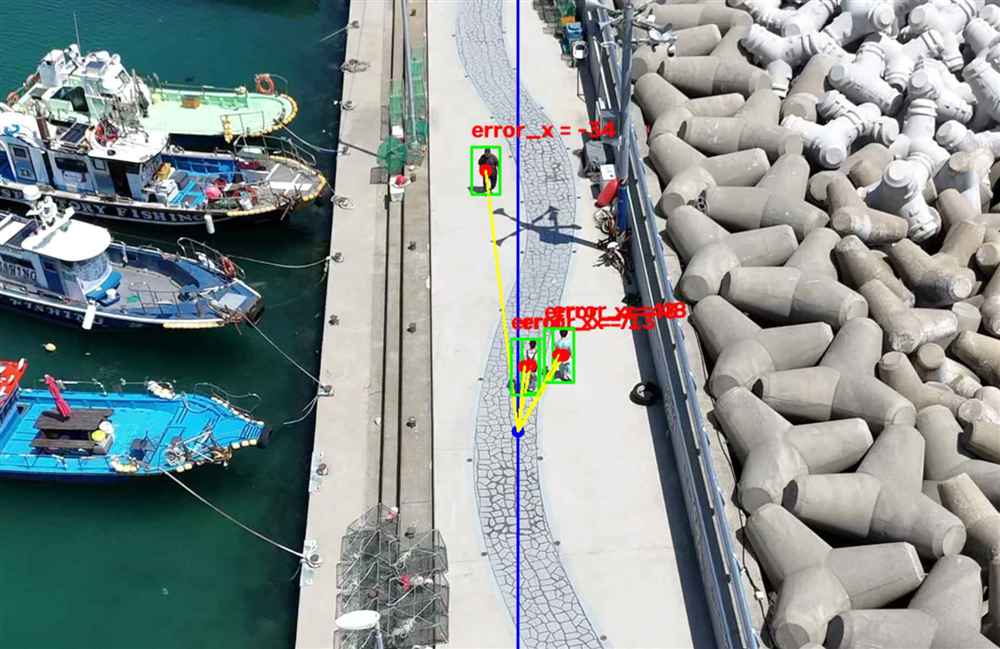
시스템 제어 및 모빌리티 연구실은 동적 시스템의 수학적 모델링과 안정도 해석을 기반으로 비선형제어, 강인제어, 최적제어 등 다양한 제어이론을 연구합니다. 불확실성과 외란이 존재하는 시스템의 안정성과 성능을 향상시키기 위한 제어기법을 개발하고, 이를 무인이동체·드론 및 스마트 모빌리티 시스템에 적용하고 있습니다. 또한 이론적 해석과 시뮬레이션, 실험을 연계하여 실제 시스템에 적용할 수 있는 제어기술 개발을 목표로 합니다.
|
|
|
|
|
|